Déplacer des pièces d’un îlot de production à un autre, apporter des composants au bon poste, transporter des bacs vers le contrôle qualité ou relier la réception à l’atelier : une grande partie de la logistique interne d’une usine repose encore sur des déplacements réalisés manuellement.
Le robot mobile autonome industriel, souvent appelé AMR pour « Autonomous Mobile Robot », permet d’automatiser une partie de ces flux sans nécessairement installer de convoyeur ou figer le site autour d’un parcours unique.
Mais derrière le terme AMR se cachent des architectures très différentes. Navigation, capacité de charge, sécurité, réseau, gestion de flotte, intégration informatique : ces choix déterminent autant la réussite du projet que le robot lui-même.
Voici les éléments essentiels à comprendre avant de choisir un robot mobile autonome pour un environnement industriel.
Qu’est-ce qu’un robot mobile autonome industriel ?
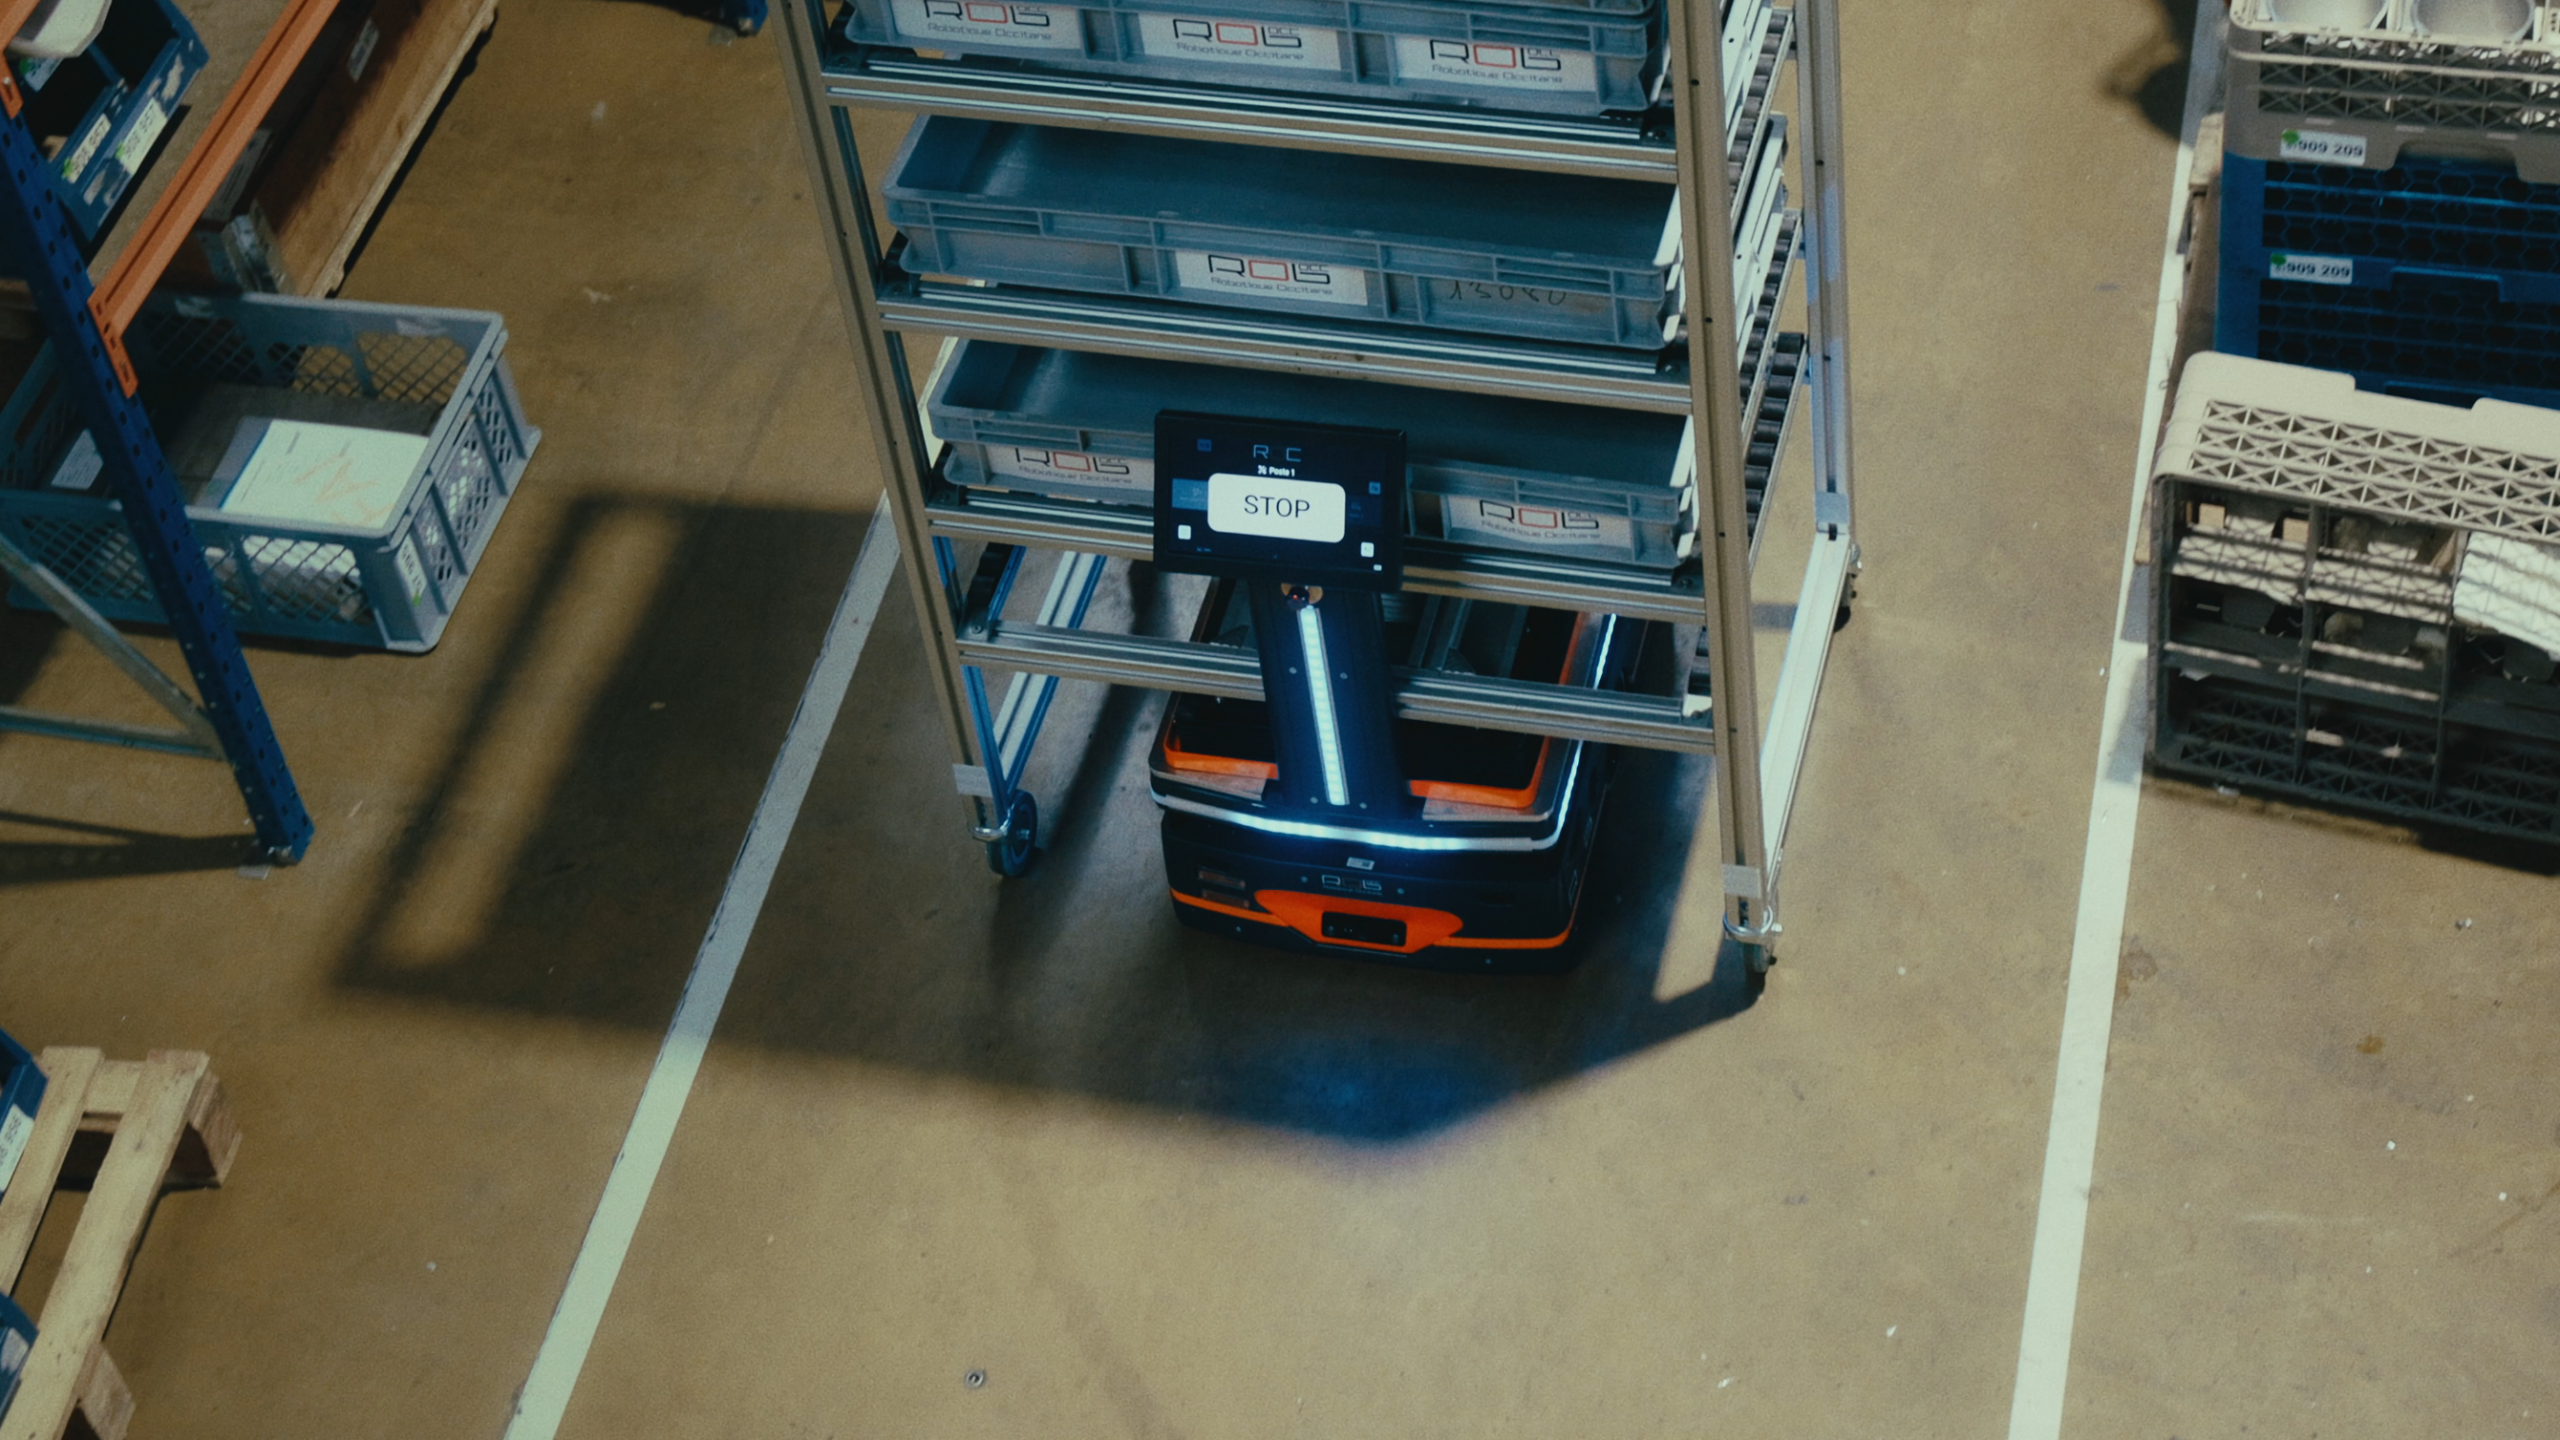
Un robot mobile autonome est un véhicule robotisé capable de se localiser dans son environnement, de se déplacer jusqu’à une destination et d’adapter son trajet aux conditions rencontrées.
Contrairement à un véhicule guidé traditionnel qui suit un chemin imposé, un AMR s’appuie généralement sur des capteurs et des algorithmes de localisation et de navigation. Il peut ainsi évoluer dans un atelier existant, en tenant compte des murs, des machines, des zones interdites et des obstacles présents sur son parcours.
Dans l’industrie, son rôle n’est pas nécessairement de remplacer une opération de production. Il automatise surtout le transport interne entre deux opérations.
À quoi sert un AMR dans une usine ?
Le premier objectif est de supprimer ou de réduire des déplacements répétitifs qui mobilisent du temps humain sans apporter directement de valeur au produit.
- Transport de pièces entre différents îlots de production.
- Approvisionnement de postes ou de machines en composants.
- Évacuation de produits terminés ou semi-finis.
- Acheminement de pièces vers le contrôle qualité.
- Transport de bacs, caisses, outils ou consommables.
- Liaison entre réception, stock, production et expédition.
- Navettes internes répétitives entre plusieurs zones d’un site.
Ces usages sont particulièrement intéressants lorsque des opérateurs qualifiés consacrent une part significative de leur journée à marcher, pousser un chariot ou attendre qu’un élément soit disponible.
Comment fonctionne un robot mobile autonome ?
Le fonctionnement d’un AMR repose sur trois briques principales : percevoir l’environnement, se localiser et décider d’un trajet.
1. Percevoir son environnement
Le robot utilise différents capteurs pour détecter ce qui l’entoure. Selon les architectures, il peut s’agir notamment de lidars, de caméras, de capteurs de proximité, d’encodeurs ou d’autres dispositifs de perception et de sécurité.
2. Se localiser
Le robot compare les informations remontées par ses capteurs avec une représentation de l’environnement afin d’estimer sa position. De nombreux AMR utilisent des méthodes de type SLAM, qui permettent de construire ou d’exploiter une carte tout en localisant le robot sur celle-ci.
3. Calculer et adapter son trajet
À partir de sa position et de sa destination, le robot calcule un chemin. Lorsqu’un obstacle apparaît, il peut ralentir, s’arrêter ou rechercher un itinéraire alternatif selon les capacités et les règles de navigation définies par la solution.
Important
L’autonomie de navigation ne signifie pas que tous les AMR fonctionnent seuls. Certains dépendent fortement d’un réseau, d’un serveur ou d’un logiciel externe pour la gestion des missions ou de la flotte. Il faut donc examiner l’architecture complète de la solution.
AMR et AGV : quelle différence ?
La distinction la plus simple est la suivante : un AGV est principalement guidé le long d’un parcours défini et fixe nécessitant une adaptation du site, tandis qu’un AMR se localise et choisit son trajet à partir d’une carte de l’environnement.
Cette autonomie permet généralement à l’AMR de mieux s’adapter aux environnements industriels existants, aux obstacles temporaires et aux changements de flux. Un AGV reste toutefois pertinent pour des parcours fixes, répétitifs et fortement structurés.
Le choix dépend donc du niveau de flexibilité recherché et de la stabilité du process.
Quels sont les principaux avantages d’un robot mobile autonome ?
Réduire les déplacements sans valeur ajoutée
Dans de nombreux ateliers, le coût du transport interne est difficile à percevoir parce qu’il est réparti entre plusieurs personnes et plusieurs opérations. Quelques minutes de déplacement répétées des dizaines de fois par jour peuvent pourtant représenter plusieurs centaines d’heures sur une année.
Conserver de la flexibilité
Un AMR peut généralement être reconfiguré plus facilement qu’une infrastructure fixe lorsque les points de collecte ou de livraison changent. Cette souplesse est intéressante pour les sites qui font évoluer régulièrement leur implantation.
Automatiser un site existant
La robotique mobile permet d’envisager l’automatisation d’un atelier sans nécessairement installer plusieurs dizaines de mètres de convoyeurs ou reconstruire les flux autour d’une infrastructure fixe.
Améliorer la disponibilité des opérateurs
L’objectif n’est pas forcément de supprimer un poste. Dans de nombreux cas, le gain consiste plutôt à redonner du temps aux opérateurs pour des tâches de production, de contrôle, de réglage ou de résolution de problèmes.
Quels sont les points de vigilance ?
Un AMR n’est pas adapté à tous les flux. Avant de choisir une solution, plusieurs points doivent être étudiés.
- Nature et poids des charges à transporter.
- Dimensions des passages et contraintes d’encombrement.
- Pentes, seuils, revêtements de sol et irrégularités.
- Présence de piétons, chariots élévateurs ou autres véhicules.
- Fréquence des missions et temps de cycle attendu.
- Autonomie énergétique et stratégie de recharge.
- Niveau de disponibilité attendu.
- Besoin éventuel de portes automatiques, ascenseurs ou équipements périphériques.
- Dépendances réseau, serveur, cloud ou système d’information.
- Niveau d’intégration requis avec un WMS, MES, ERP ou logiciel métier.
Faut-il du Wi-Fi pour faire fonctionner un AMR ?
Pas nécessairement. Cela dépend entièrement de l’architecture choisie par le constructeur.
Certains systèmes utilisent le réseau du site pour transmettre les missions, superviser les robots ou coordonner la flotte. D’autres embarquent davantage de fonctions à bord et peuvent assurer leurs missions opérationnelles sans dépendre en permanence d’une connexion réseau externe.
Cette question est importante car elle touche à la fois au délai de déploiement, à la continuité d’activité, à la cybersécurité et aux ressources IT nécessaires au projet.
Question à poser au fournisseur
Que se passe-t-il concrètement si le Wi-Fi, le serveur ou la connexion Internet est indisponible ? Le robot continue-t-il ses missions ? Quelles fonctions deviennent indisponibles ?
Faut-il connecter l’AMR au WMS, au MES ou à l’ERP ?
Là encore, cela dépend du cas d’usage. Pour une flotte intégrée à une logique logistique complexe, une connexion avec les logiciels du site peut apporter beaucoup de valeur. Pour un flux simple et répétitif entre quelques points, cette intégration n’est pas toujours indispensable.
La bonne approche consiste donc à partir du besoin opérationnel, puis à déterminer le niveau d’intégration réellement utile. Ajouter une interface informatique parce qu’elle est techniquement possible peut augmenter le coût et la durée du projet sans nécessairement améliorer le retour sur investissement.
Comment choisir un robot mobile autonome industriel ?
Le choix doit être fait à partir du flux et non à partir d’une fiche technique isolée. Les critères suivants sont particulièrement importants :
- Charge utile : vérifier non seulement le poids maximal, mais aussi la géométrie de la charge et la manière dont elle est déposée ou récupérée.
- Encombrement : un robot compact peut être déterminant dans des ateliers conçus pour des opérateurs et non pour des véhicules autonomes.
- Navigation et coactivité : analyser le comportement réel du robot face aux personnes, chariots et obstacles temporaires.
- Autonomie et recharge : raisonner sur le nombre de missions réalisables sur une journée, pas uniquement sur une durée théorique de batterie.
- Déploiement : identifier tout ce qui doit être installé, configuré ou validé avant la première mission productive.
- Architecture IT : demander quelles fonctions dépendent du Wi-Fi, d’Internet, du cloud, d’un serveur ou d’API tierces.
- Maintenance : vérifier les modalités d’intervention, les pièces d’usure, les délais et le niveau de compétence nécessaire sur site.
- Évolutivité : évaluer la facilité avec laquelle de nouveaux points, missions ou robots pourront être ajoutés.
- Coût total : intégrer le robot, et dans certain cas également l’installation, l’infrastructure, l’intégration informatique, la formation et l’exploitation.
Le cas des PME industrielles
Les PME disposent rarement des mêmes ressources d’ingénierie, d’IT et d’intégration qu’un grand site automatisé. Pourtant, elles rencontrent les mêmes problèmes de déplacements internes, de tension sur les compétences et de recherche de productivité.
Pour elles, la simplicité du déploiement peut donc être aussi importante que les performances du robot. Une solution qui automatise 80 % du besoin avec très peu d’intégration peut parfois créer davantage de valeur qu’un système plus complet mais long et coûteux à mettre en œuvre.
Une robotique mobile pensée comme un équipement opérationnel
C’est sur ce principe que ROB’OCC développe ROC-E. L’objectif est de rendre la robotique mobile accessible à des sites qui souhaitent automatiser leurs flux sans transformer le déploiement en projet informatique lourd.
ROC-E est conçu pour assurer ses fonctions opérationnelles sans dépendre d’un cloud ou d’une connexion Wi-Fi externe. Cette architecture vise à simplifier le déploiement, limiter les dépendances externes et permettre au robot de rester opérationnel indépendamment de la disponibilité du réseau du site.
Cette approche répond à un besoin précis : automatiser rapidement et simplement des flux internes simples à intermédiaires dans des environnements industriels existants.
En résumé
Un robot mobile autonome industriel peut automatiser efficacement de nombreux déplacements internes, à condition de choisir la solution à partir du besoin réel du site.
Charge utile, navigation, coactivité, autonomie et sécurité sont évidemment essentielles. Mais il faut aussi examiner des critères moins visibles : infrastructure requise, dépendance au réseau, intégration IT, délai de déploiement, maintenance et coût total de possession.
C’est souvent sur ces critères que se joue la différence entre une démonstration technologique convaincante et une solution réellement opérationnelle au quotidien comme celle que propose ROB’OC avec ROC-E.